

La mayoría de las guías de baterías para robótica se centran en densidad de energía y ciclo de vida. Esas métricas son importantes, pero para los robots con patas, sólo cuentan la mitad de la historia.
El verdadero desafío es el manejo de cargas transitorias.
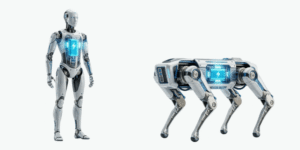
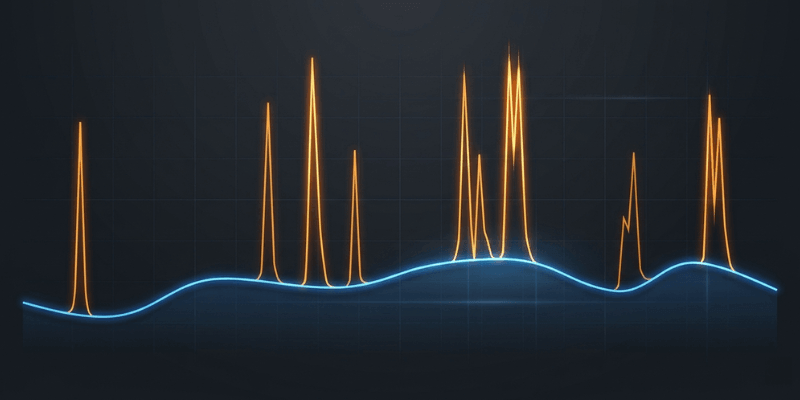
Cuando un robot humanoide se recupera de un tropiezo o de un cuadrúpedo salta por un terreno irregular, la demanda de energía puede aumentar de 5 a 10 veces la carga promedio en menos de 100 milisegundos. Si su batería no puede soportar ese aumento de manera limpia, el resultado es predecible. Verá un colapso de voltaje, disparos de protección y degradación de celda oculta. Y nada de eso aparece en una hoja de datos hasta que es demasiado tarde.
Esta guía explica lo que realmente importa para los sistemas de energía robóticos de alta transitoria y cómo especificar un paquete de baterías que sobreviva a la locomoción en el mundo real.
El problema central: relación de potencia pico a promedio (PAPR)
Para los robots con patas, la métrica de potencia más importante es la PAPR, calculada como la potencia máxima dividida por la potencia promedio.
La mayoría de los productos electrónicos de consumo se mantienen por debajo del doble. Los robots con patas habitualmente superan de 4 a 16 veces.
| Acción robótica | Potencia máxima | Potencia promedio | PAPR |
| Humanoide: caminar para correr | 3,5 kilovatios | 800 vatios | 4,4x |
| Humanoide: absorción del impacto del brazo. | 5,0 kilovatios+ | 300W | 16x+ |
| Humanoide: recuperación de caídas | 4,2 kilovatios | 600 vatios | 7.0x |
| Cuadrúpedo: marcha atada | 2,8 kilovatios | 600 vatios | 4,7x |
| Cuadrúpedo: aterrizaje con salto | 6,0 kilovatios+ | 500 vatios | 12x+ |
Dimensionar una batería sólo para potencia promedio casi garantiza fallas durante eventos transitorios. La solución no es simplemente comprar un paquete más grande. Comienza con elecciones arquitectónicas adaptadas al comportamiento transitorio.
Por qué la caída de voltaje es el verdadero enemigo
Durante un pico transitorio, el voltaje del terminal de la batería cae instantáneamente. El factor determinante es la resistencia interna de CC o DCiR.
Incluso una batería con una excelente densidad de energía puede hundirse peligrosamente bajo cargas pulsadas. Considere un sistema robótico de 48 V:
| Tipo de paquete | DCiR | Voltaje a pulso de 100 A. | Hundimiento |
| NMC 18650 | 80 mΩ | 40,0 voltios | 16,7% |
| LFP 32700 | 25 mΩ | 45,5 voltios | 5,2% |
Una caída de 8 V en un bus de 48 V significa que los controladores de motor solo ven 40 V cuando esperan 48 V. En la locomoción dinámica, esto a menudo activa una protección contra subtensión en el momento exacto en que el control del par es crítico.
Para los robots con patas, DCiR merece el mismo peso y densidad de energía durante la especificación de la batería. La mayoría de los equipos lo pasan por alto. Normalmente ahí es donde empiezan los problemas.
Chemistry Selection: Match It to Your Robot
Different legged robots impose fundamentally different power demands.
Robots humanoides: priorizar la densidad de energía (NMC)
Los humanoides operan dentro de chasis ajustados y presupuestos masivos estrictos. NMC 811 o NMC 622 en 21700 celdas cilíndricas ofrece la mejor densidad de energía disponible comercialmente en la actualidad.
La desventaja es que estas células necesitan robustez gestión térmica y control BMS preciso. Se adaptan mejor a ambientes interiores estructurados donde la temperatura es predecible y las condiciones están controladas.
Robots cuadrúpedos: prioricen la capacidad y la seguridad del pulso (LFP)
Los cuadrúpedos se enfrentan a condiciones exteriores, coordinación continua de varias piernas y frecuentes transitorios de gran amplitud. Aquí, la capacidad de pulso y la seguridad superan la optimización de la densidad de energía.
LFP in prismatic or 32700 formats gives you lower DCiR, better low-temperature performance, and a non-combustible chemistry that matters in field deployment. The lower energy density is an acceptable trade-off for most outdoor robots.
Cuando ninguna de las dos cosas es suficiente: arquitecturas híbridas
Si su aplicación muestra una PAPR constante por encima de 8x, o picos extremadamente cortos de alta intensidad, como manos robóticas o herramientas de impacto, considere un sistema híbrido de batería y supercondensador.
Supercapacitors absorb transient peaks while the battery supplies bulk energy. Voltage sag approaches zero. Cost and complexity increase, but for the right application this is the cleanest engineering solution available.
Cuadrúpedo versus humanoide: comparación de especificaciones
| Especificación | Cuadrúpedo | humanoide |
| Química preferida | LFP | NMC |
| Máxima prioridad | DCiR bajo, amplio rango de temperatura | Densidad energética, integración. |
| Clasificación IP | IP67 mínimo | IP54 típico |
| Tolerancia a los golpes | 10G+ | 5G+ |
| Temperatura de funcionamiento | -20°C a 50°C | 0°C a 45°C |
| Formato de celda | Prismático / 32700 | 21700 / Bolsa |
Applying identical battery specifications to both robot types is a common and costly mistake.
Requisitos de BMS para robots con patas
Un BMS estándar diseñado para aplicaciones de estado estacionario tendrá un rendimiento inferior en robots con patas. Tres requisitos son innegociables.
Tasa de muestreo actual
Standard BMS hardware samples at 10 to 100 Hz. A 50ms transient can be entirely missed at that resolution. Require 1 kHz current sampling or higher for legged robots. You cannot protect against what you cannot measure.
Umbrales de protección alineados con su perfil de carga
Si su robot consume habitualmente 5x corriente continua durante la locomoción, un umbral de protección establecido en 2x provocará constantes disparos molestos. La configuración de protección de BMS debe reflejar su perfil transitorio real, no valores predeterminados genéricos creados para una aplicación diferente.
Limitación de potencia dinámica
Un BMS robótico capaz debe informar continuamente la potencia máxima disponible al controlador del robot en función del estado de carga y la temperatura de la celda en tiempo real. Esto permite un rendimiento total cuando las condiciones lo permiten, una reducción gradual cerca de los límites y sin paradas abruptas en mitad de la locomoción.
La realidad de la ventana SOC
Las aplicaciones de alto transitorio no pueden utilizar de forma segura el 100 % de la capacidad nominal de la batería. La ventana útil práctica es del 20% al 90% de SOC, lo que equivale aproximadamente al 70% de la capacidad nominal.
Por debajo del 20 % de SOC, el DCiR aumenta bruscamente y la capacidad de potencia máxima cae. Por encima del 90 % de COS, la degradación se acelera.
Una regla general sencilla: si su robot requiere 1,5 kWh de energía utilizable, especifique un paquete con capacidad nominal de al menos 2,1 kWh. Muchos equipos quedan sorprendidos por esta brecha entre los cálculos en papel y el rendimiento real en el campo.
Qué preguntarle al fabricante de baterías
Al obtener un paquete de batería personalizado, estas preguntas separan los diseños funcionales de las ilusiones de las hojas de especificaciones.
- ¿Cuál es el DCiR al inicio y al final de la vida útil, a la temperatura mínima de funcionamiento y al 20% de SOC?
- ¿Cuál es la corriente máxima de descarga nominal y durante qué duración?
- ¿Cuál es la frecuencia de muestreo actual del BMS?
- ¿Se validó el ciclo de vida utilizando un perfil representativo de transitorios o solo pruebas de corriente constante?
- ¿Cuáles son los índices de impacto y vibración?
- Qué Clasificación IP lleva la mochila?
Si un proveedor no puede responderlas claramente, ya tiene su respuesta.
Pensamientos finales
Selecting a battery for a legged robot is not a datasheet exercise. Field-proven robots are powered by battery systems engineered for transient reality, not average conditions.
If you are developing a quadruped or humanoid robot and want to align your battery architecture with real-world load behavior, our team works directly with robotics engineering groups on diseño de paquete personalizado. Partimos de su perfil de carga real, no de una recomendación de catálogo.